NOLO EgoCapture 第一人称多模态数据采集设备
面向具身智能 VLA 模型训练
NOLO EgoCapture 第一人称多模态
数据采集设备
分体式设计 · 头部单元约 210g。真人佩戴即可在工厂、家庭、门店等真实场景“无感采集”——视觉、深度、位姿、触觉等五类多模态数据同步输出,直接面向 VLA 模型训练。
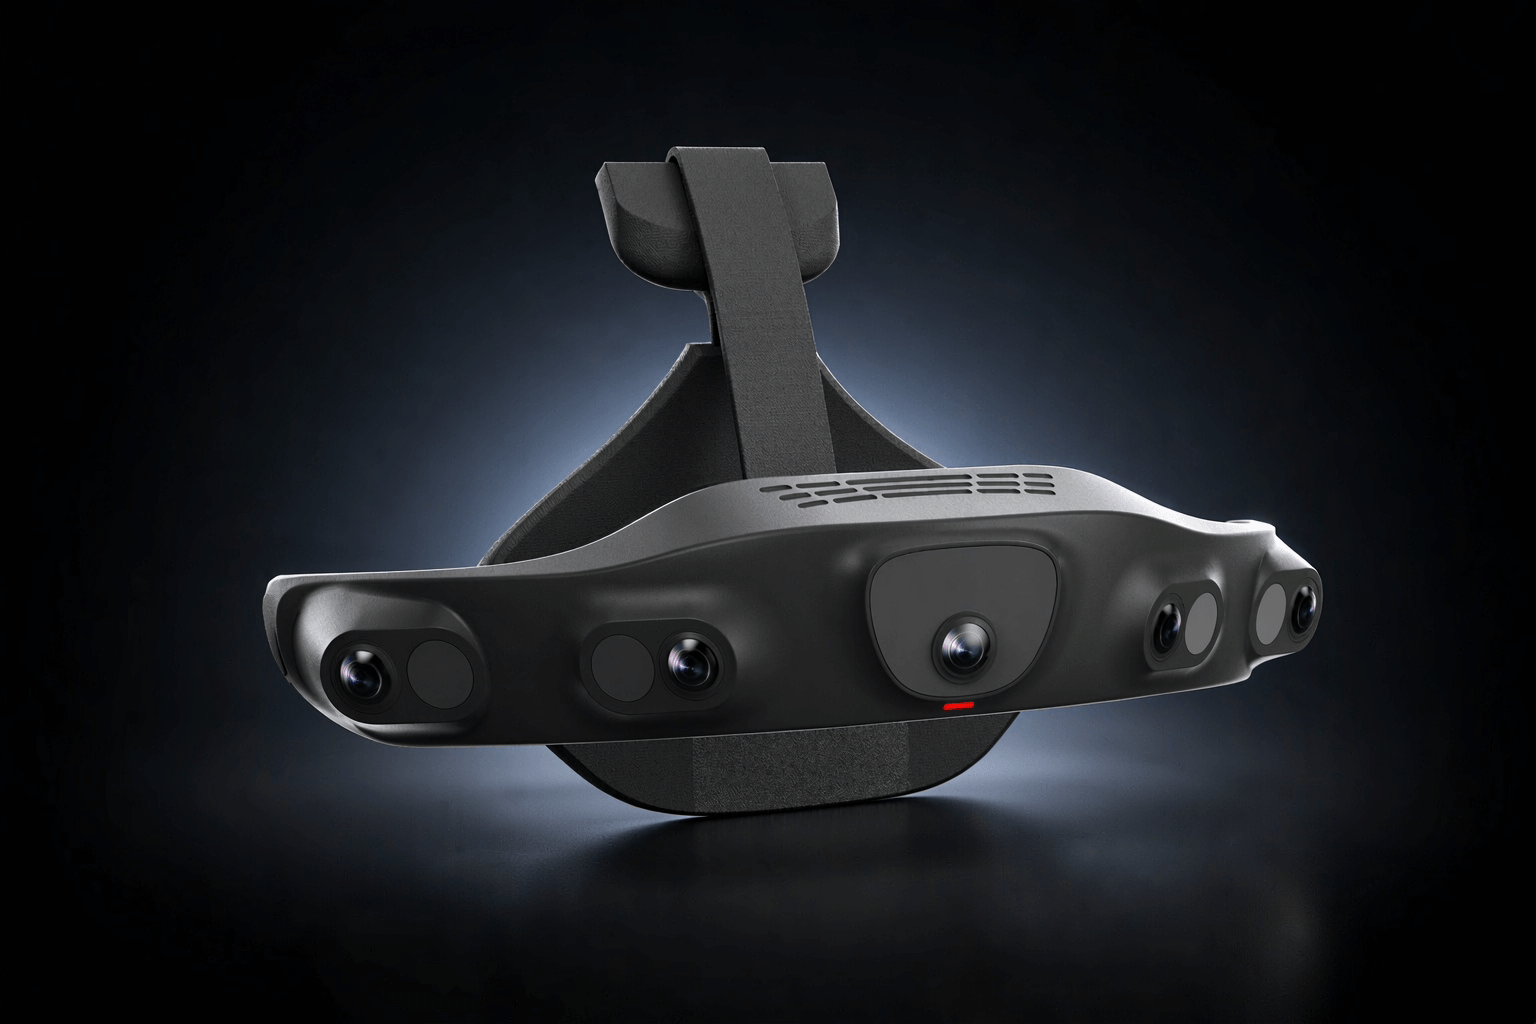
分体式设计 · 头部单元约 210g。真人佩戴即可在工厂、家庭、门店等真实场景“无感采集”——视觉、深度、位姿、触觉等五类多模态数据同步输出,直接面向 VLA 模型训练。
真人作业,即数据生产。
让数据采集从"专门搭建"走向"自然发生"。
别家的 EGO 数据只有视频;NOLO EgoCapture 输出的每一帧数据,都自带毫米级 6-DoF 位姿真值。工人佩戴轻量头戴在车间装配、厨师在后厨烹饪、店员整理货架——正常工作的同时,视觉、深度、手部动作与触觉信息被同步记录,直接转化为训练机器人的高质量数据。
传统采集依赖机器人本体与专门搭建的采集环境,设备与部署投入大,单条可用数据成本居高不下。
逐人标定、逐人采集,采集间与工位有限,难以支撑 VLA 模型训练所需的千万级数据规模。
采集环境与真实生产脱节,场景多样性不足,模型泛化能力受限,"最后一公里"难以落地。
EgoCapture 头戴设备与 OmniGlove 智能手套组成轻量采集方案,不依赖机器人本体、无需复杂部署,佩戴即用。依托自研 PolarTraq®、StarTraq® 定位技术,在复杂真实环境中保持亚毫米级精度与毫秒级延迟,五类多模态数据 30Hz 同步输出,直接面向 VLA 模型训练。
电池与存储下置于手持控制器,头部单元极致轻量,长时间佩戴不累,实现真正的"无感采集"。
只保留采集所需:六目相机、高精度 IMU、双麦降噪。电池与存储统统下置,头部极致轻盈,长时间佩戴无负担。
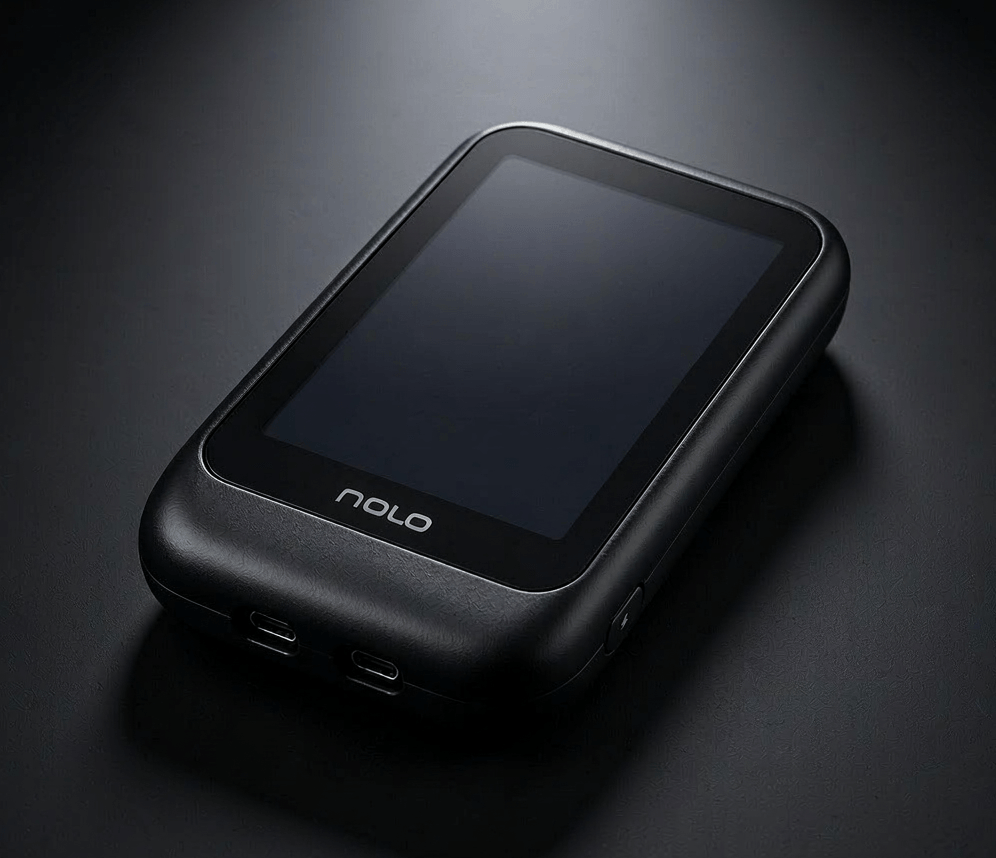
电池、存储与数采控制集中于手持终端,4.5 英寸触控屏实时预览与任务管理,40W 快充支撑约 8 小时连续采集。
从超广视场采集到真值级数据输出,为具身智能模型训练提供完整的多模态数据基础设施。
5 颗全局曝光 RGB 相机 + 1 颗 ToF 深度相机,整机图像 FOV 达 208°×193°,实现头戴视角下的全方位视觉覆盖,深度与彩色信息同步采集。
头部、手腕、手指位姿逐帧输出毫米级精度真值,与视频帧严格对时。数据开箱即可用于动作重定向与模型训练,省去繁琐的 SLAM 后处理与失败重采。
RGB 影像、ToF 深度、音频与追踪结果五类数据流 30Hz 同步输出,时间戳统一对齐,多设备协同采集时空一致,适配大规模数据集构建。
电池与存储下置于手持控制器,头部仅保留采集单元,约 210g 轻盈佩戴,长时间作业不疲劳,真正无感采集。
手持控制器内置 22000mAh 大容量电池,支持 40W PD 快充,单次充电可持续采集约 8 小时,满足全天候连续作业与长时间任务采集需求。
支持千人同时并发采集与上传,数据解算能力与采集 1:1 匹配,多人多机位协同采集时各数据流时间戳严格对齐,规模化扩充训练数据集。
同一套 EgoCapture 头戴,搭配 OmniGlove 智能手套或裸手追踪,即可按场景灵活切换采集粒度。
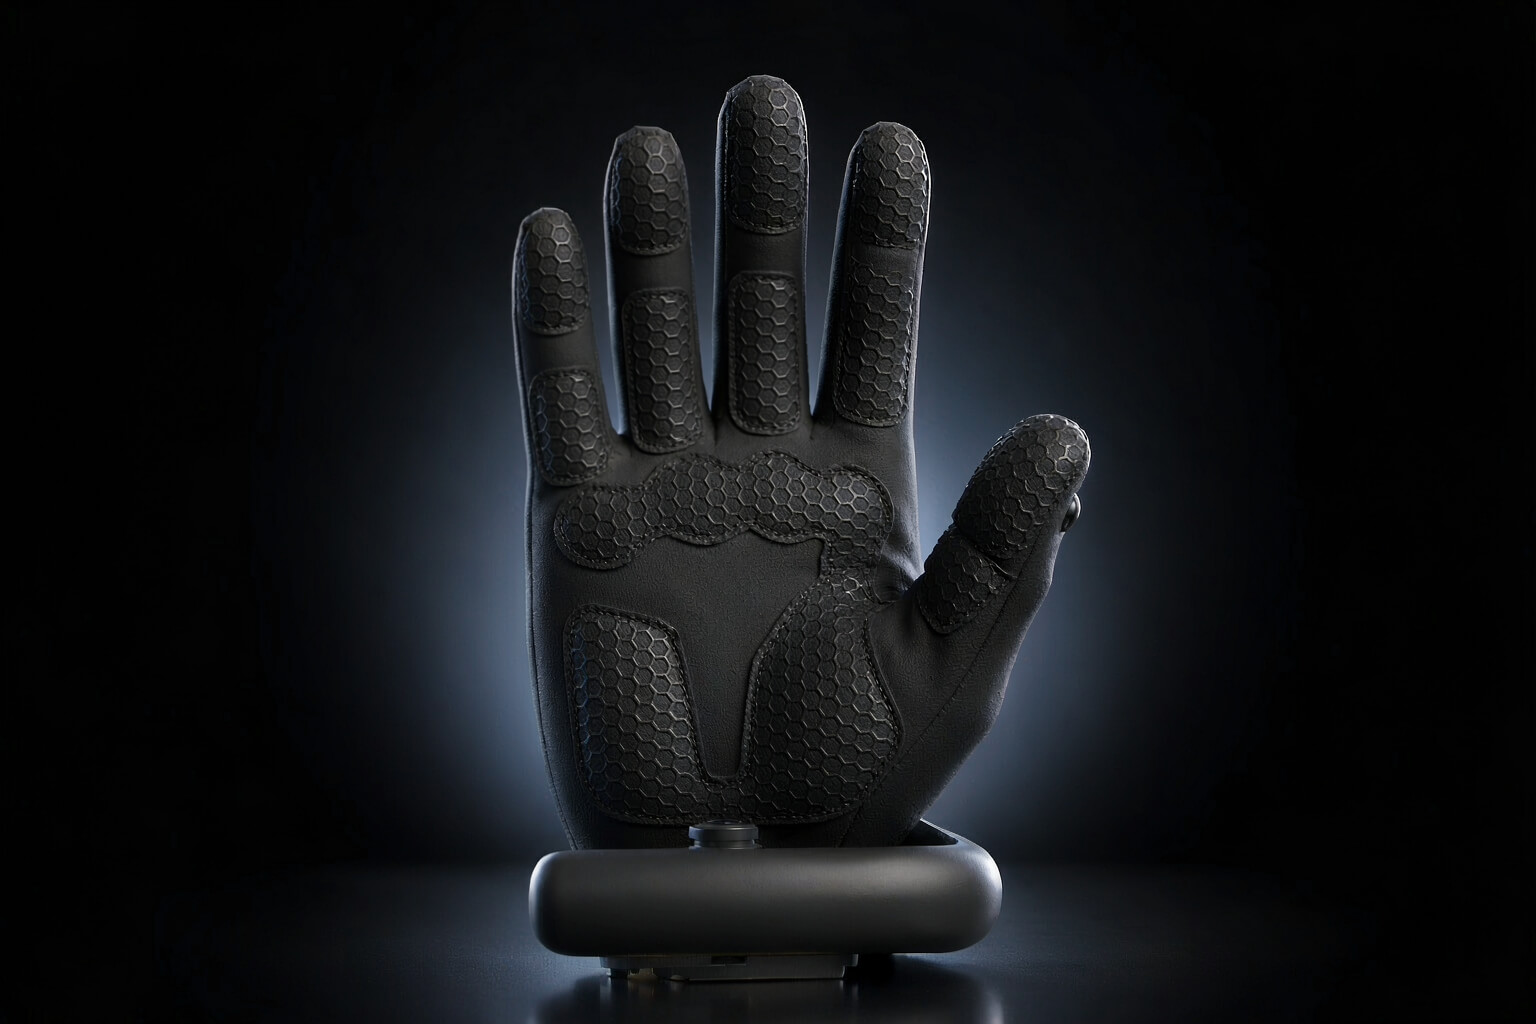
高精度捕捉指腹触觉反馈与灵巧操作,触觉阵列实时输出五指法向力数值与切向力方向,配合头戴完成精细技能示教,适合装配、护理、手术等对灵巧度要求高的场景。
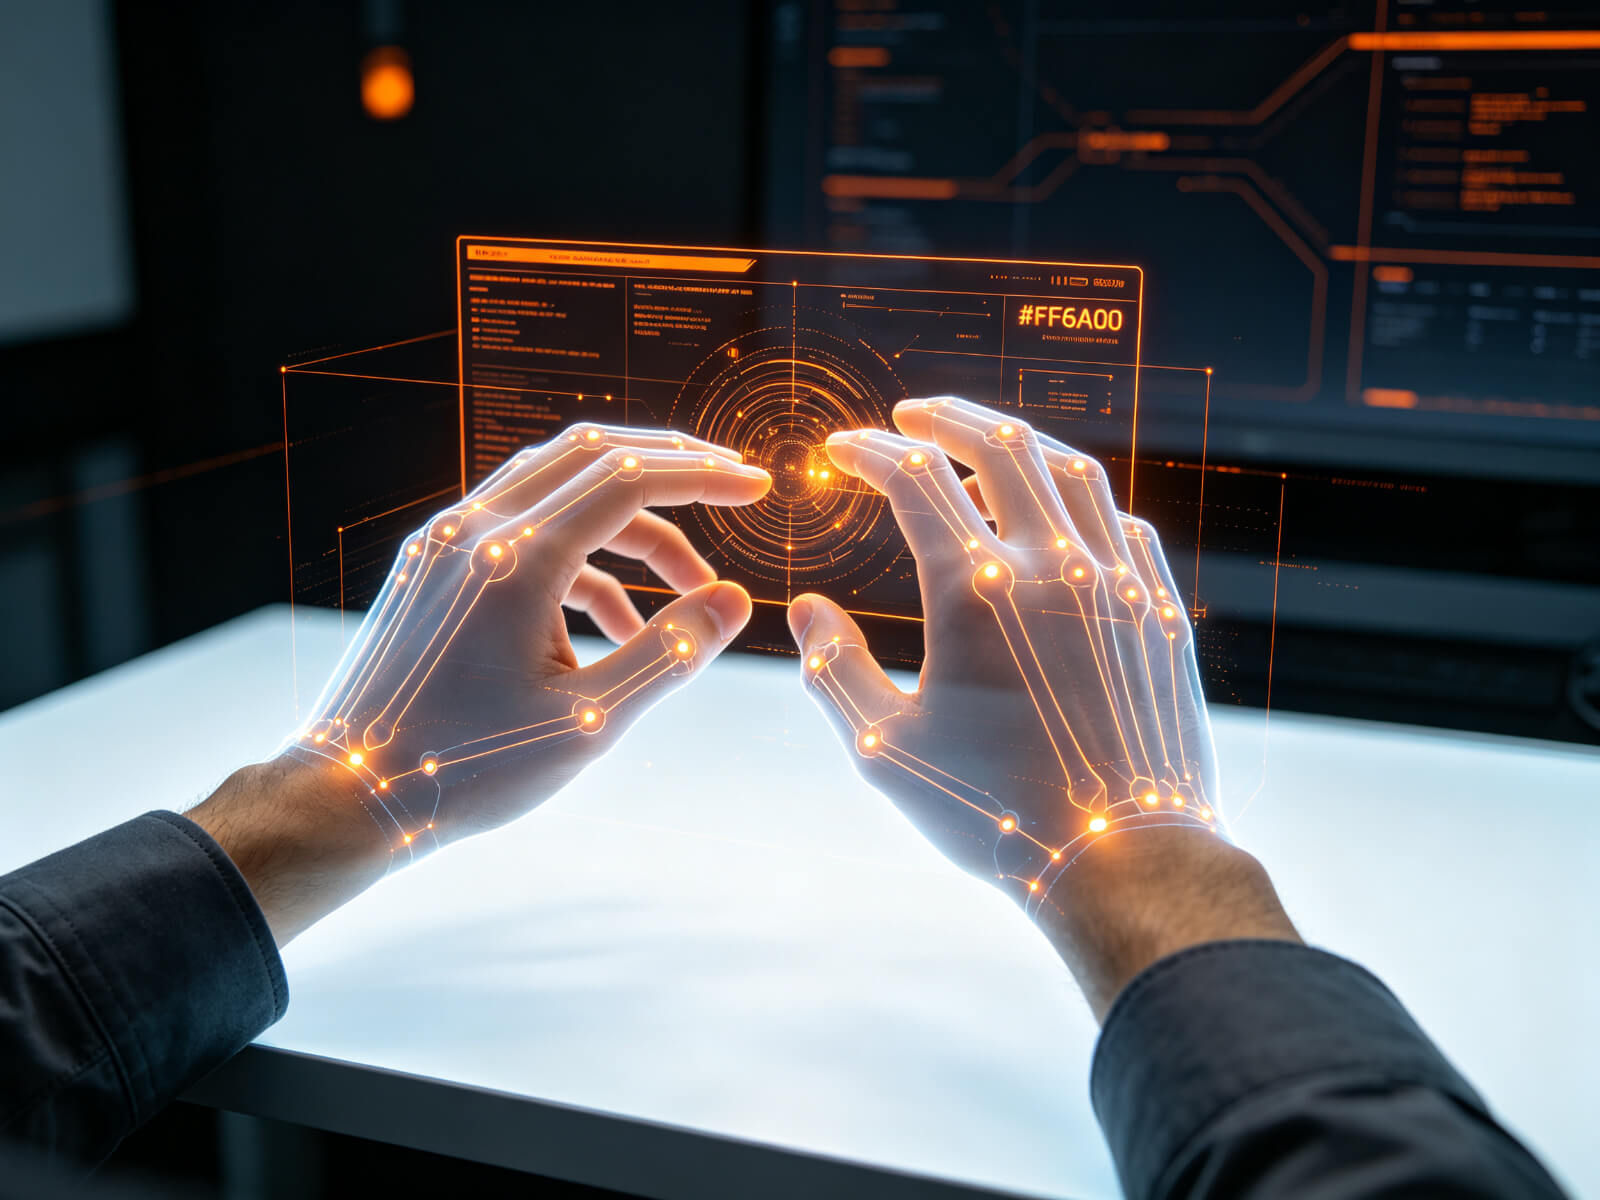
无需佩戴任何手套,头戴内置算法实时识别手部 21 关键点,抬手即采,动作自然无束缚,适合零售理货、家政清洁等高频日常作业的批量数据采集。
采集端、传感层、算法层与输出层端到端打通,交付可直接用于 VLA 模型训练的多模态数据集。
支持千人同时并发采集与上传,满足规模化数据工厂的产能要求。
单人次完整采集周期即可产出数百 GB 级原始数据,覆盖全天作业流程。
数据解算能力与采集能力 1:1 匹配,采集完成后同步完成数据解算,无需排队等待。
面向工业制造、家政服务、商超零售、医疗护理等具身智能机器人训练场景,真人"工作即采集"。
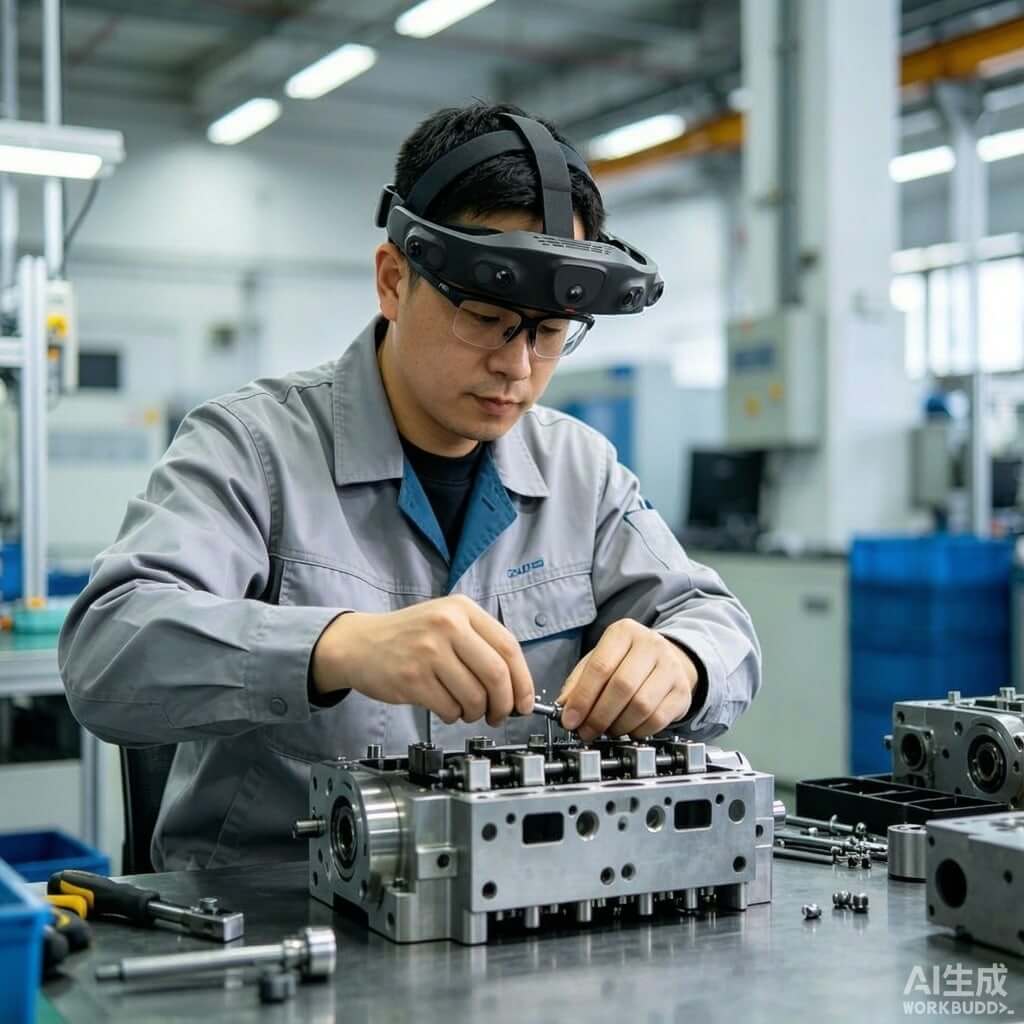
车间装配、上下料、质检等工序的精细操作采集
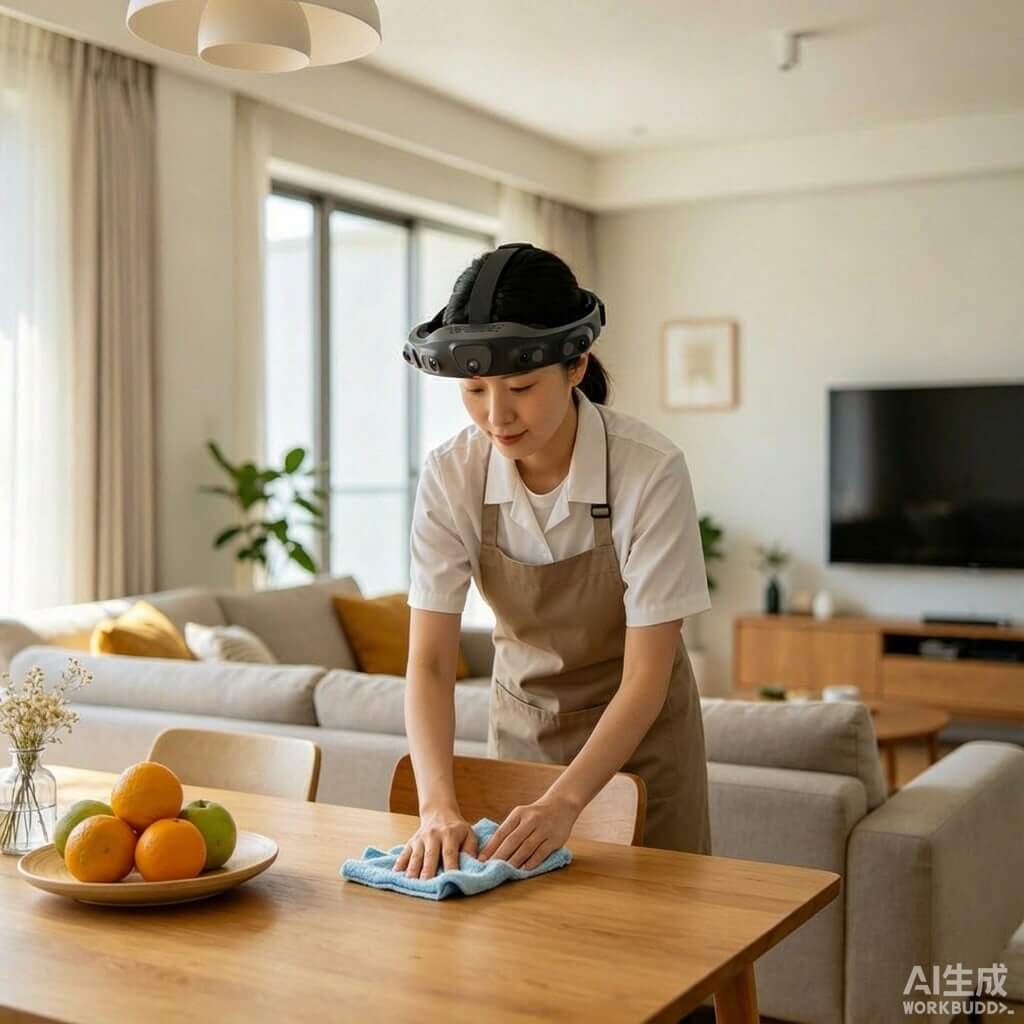
居家清洁、收纳整理等家庭场景的日常动作采集
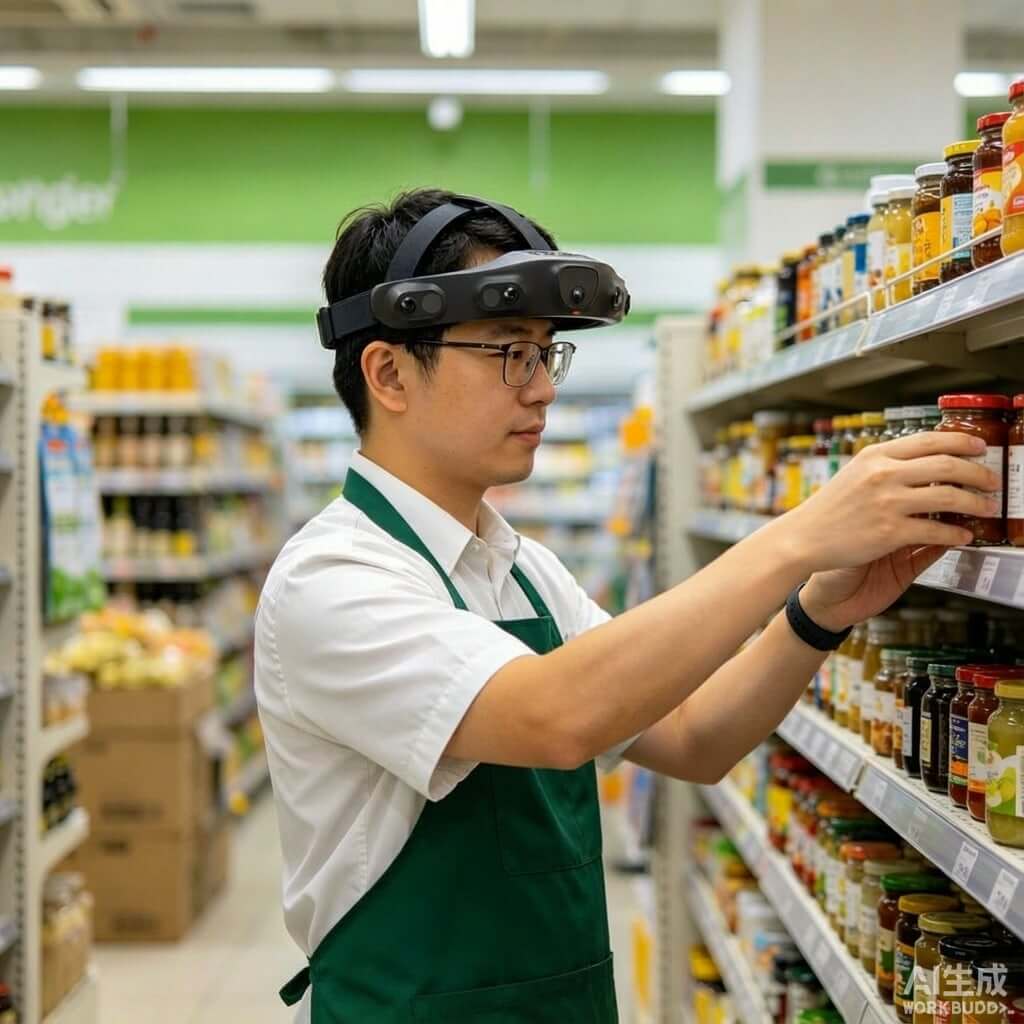
货架理货、商品拣选等门店运营动作采集
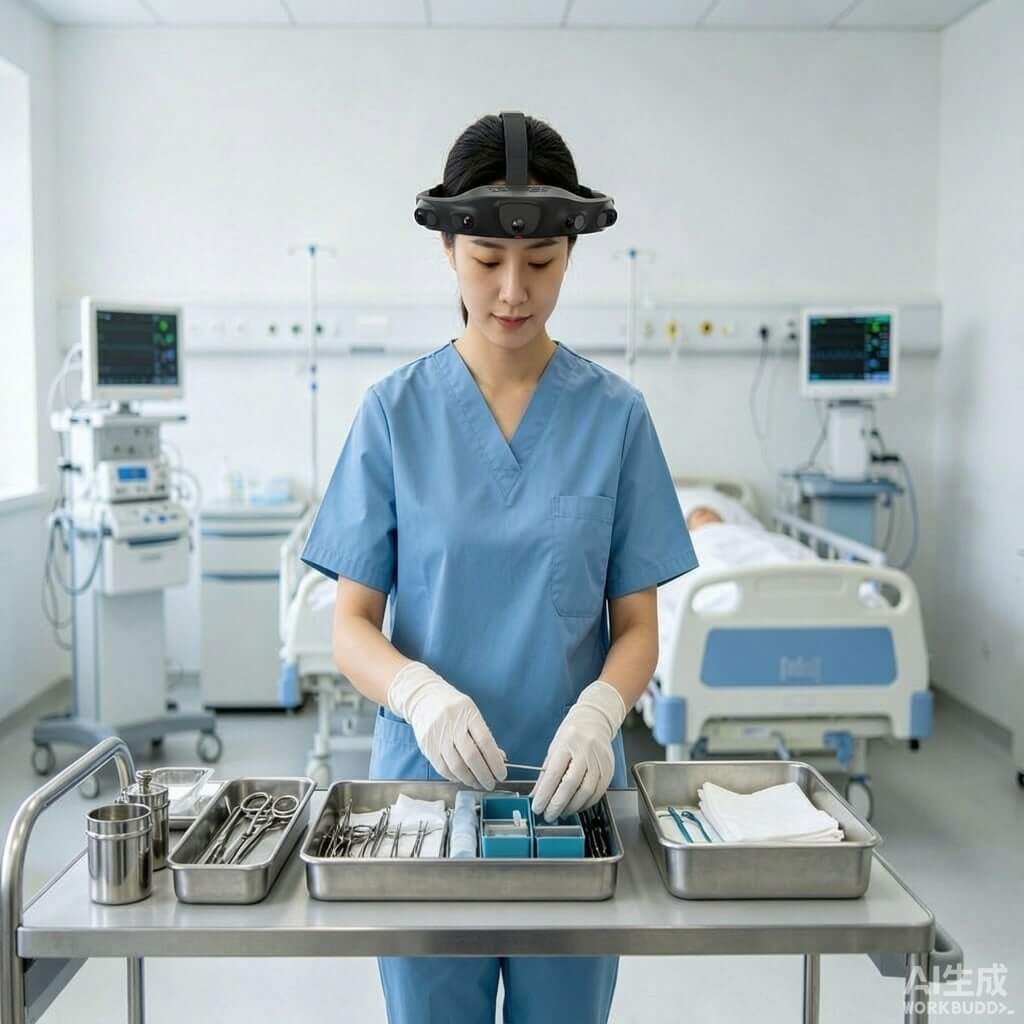
护理操作、器械整理等医疗场景技能采集
EgoCapture 头戴设备与手持控制终端的关键参数一览,具体以实际交付版本为准。
| 处理器 | RK3588,本地或实时上传,离线输出 6DoF 与手部 21 关键点 |
| 内存 / 存储 | LPDDR5 12GB | UFS3.1 512G | TF 卡 512G |
| RGB 相机 | 5× 全局曝光,单摄 1920×1200 @60Hz,整机图像 FOV 208°×193° |
| 深度相机 | 1× ToF,640×480 @30Hz,FOV 121.5°×98° |
| 定位能力 | 整机定位 FOV 180°×160°,6DoF 精度 10mm |
| IMU | 加速度计 + 陀螺仪,采样 1000Hz |
| 红外补光 | 5× 850nm LED,FOV 150°,视觉增强提升定位鲁棒性 |
| 麦克风 | 2× 支持降噪 |
| 无线连接 | WiFi 6 | 2.4G 私有通讯(红外定位模组扩展) |
| 接口 | Type-C ×2(连接手持终端 / USB3.1 有线实时上传) |
| 重量 | 头部单元约 210g(不含软质头戴) |
| 分体设计 | 电池、存储与数采控制下置于手持控制器,头部只保留采集单元 |
| 系统 | 基于 Android 14 定制数采系统 |
| 屏幕 | 4.5 英寸触控屏,分辨率 450×845 |
| 电池 | 22000mAh,支持 40W PD 快充,预计续航约 8 小时 |
| 接口 | Type-C ×2(连接头戴设备 / 充电) |
| 按键 | 电源按键 ×1 |
| 配套应用 | DAS APP(Android / iOS),支持任务管理、数据采集、预览与上传 |
| 采集控制 | 数采控制按键,采集状态指示灯 |
* 参数来自 NOLO 官方产品资料,规格可能随版本迭代调整,请以实际交付产品为准。
预约一场产品演示,或与我们探讨您的具身智能数据采集方案。NOLO 团队将根据您的场景,提供从硬件选型到数据闭环的完整建议。