NOLO 非视距遥操作

具身智能 · 非视距遥操作

非视距遥操作
第一视角远程作业

云渲染通信链路:下行遥操作控制指令,上行感知画面回传。操作者戴上 NOLO 头显,通过机器人双目相机回传的第一视角画面,在隔墙、跨楼层乃至跨城市的任意距离,直接操控机器人完成货架整理、销售、装配、检修、护理等精细作业。头手 6DoF 位姿 2ms 解算,端到端平均时延约 70ms(局域网)。

云渲染通信链路 头手 6DoF 位姿 亚毫米级追踪
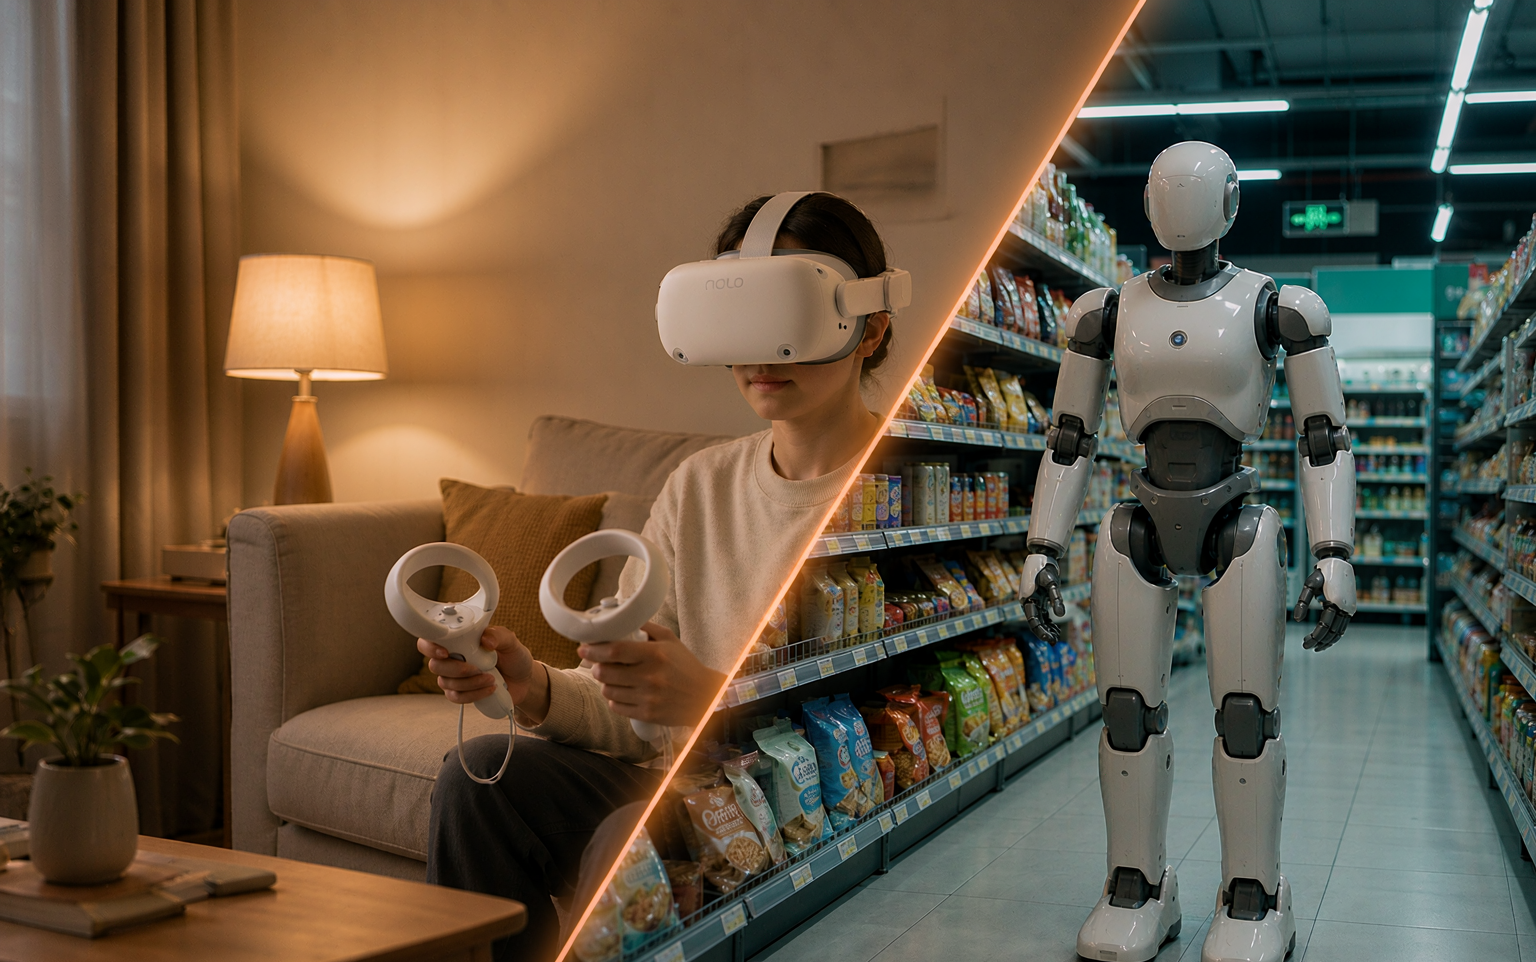
操作员佩戴 NOLO VR 头显与交互手柄远程遥操作机器人
操作员在家即可远程遥控机器人
4K高清建议分辨率 机器人双目模组
约70ms端到端平均时延 局域网实测
2ms头手 6DoF 位姿采集处理

看不见机器人,也能精准操作。
把遥操作从"现场视距"解放到"任意距离"。

传统遥操作要求操作员与机器人处于同一视距范围内。NOLO 非视距遥操作方案以第一视角视频流与毫米级头手位姿为核心,让操作者戴上头显即可"成为机器人"——隔墙、跨楼层、跨城市地驱动机器人完成货架整理、销售、装配、检修、护理等真实作业,而不只是采集数据。

01

视距限制

传统遥操作依赖操作员直视机器人,隔墙、跨楼层、跨城市即失效,部署必须围绕"看得见"来设计。

02

时延堆积

采集、编码、传输、解码、上屏、回传——链路上任何一环的延迟,都会转化为"操作手感"的崩塌。

NOLO 解决方案

云渲染通信链路,把"现场"搬到眼前

机器人端双目模组回传第一视角立体画面,操作员端头显实时呈现;头手 6DoF 位姿经自研 StarTraq® 亚毫米级追踪解算,与视频流严格同步,经网络下发至机器人执行。手柄动作经亚毫米级追踪实时映射为机器人指令,所见即所得,所动即所达。

  • 下行遥操作控制指令,上行感知数据回传,一条云渲染链路完成闭环
  • 头手 6DoF 位姿 2ms 采集处理,与视频帧严格时间对齐
CORE CAPABILITIES

毫秒级时延,为非视距遥操作提供能力底座

亚毫米级位姿追踪

自研 StarTraq® 定位技术,在复杂真实环境中保持亚毫米级精度与毫秒级延迟,遥操作"指哪打哪"。

精度 <1mm | 延迟 <5ms | 250Hz 刷新

头手 6DoF 2ms 采集

头部与双手位姿逐帧解算,仅 2ms 采集处理时延,与视频帧严格时间对齐,指令与动作毫秒级同步。

采集处理 2ms | 与视频严格同步

姿态预测提前量

根据当前数据量预测未来的运动姿态,补偿网络与显示链路引入的延迟,操作手感流畅无漂移。

提前量 <11ms | 平滑无漂移

第一视角立体呈现

机器人双目模组回传第一视角立体画面,头显还原真实深度感,远隔千里也能"身临其境"。

4K 高清分辨率

手柄灵巧交互

交互手柄经 StarTraq® 亚毫米级追踪,6DoF 位姿逐帧还原,按键与扳机动作实时映射为机器人控制指令,精细抓取指哪打哪。

亚毫米级追踪 | 动作实时映射
SPECIFICATIONS

核心技术规格

视频与显示配置建议

VIDEO & OPTICS
机器人双目模组分辨率不低于 4K 高清(双目合成)
视频链路图像采集及编码 → 网络传输 → 终端侧解码 → 屏幕呈现
屏幕呈现上屏间隔约 11ms(由帧率决定)
终端解码视频解码时延约 8ms
通信链路云渲染通信链路:下行遥操作控制指令,上行感知数据回传

位姿与追踪指标

TRACKING & CONTROL
定位技术StarTraq®(声光射频视觉惯性融合追踪)
位姿精度<1mm,追踪延迟 <5ms,刷新率 250Hz
头手 6DoF采集及处理时延 2ms,与视频帧严格同步
姿态预测提前量 <11ms,依据当前数据量预测未来运动姿态
交互手柄双手 6DoF 亚毫米级追踪,按键与扳机动作实时映射为控制指令

让每一次远程作业,都像在现场一样可靠

预约一场方案演示,或与我们探讨您的非视距遥操作部署。NOLO 团队将根据您的机器人平台与网络条件,提供从硬件选型、链路设计到部署调优的完整建议。

商务合作咨询